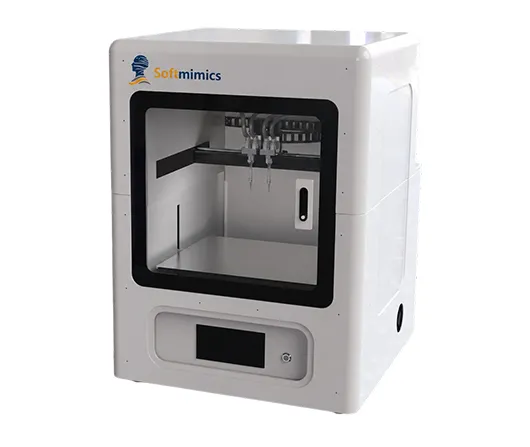
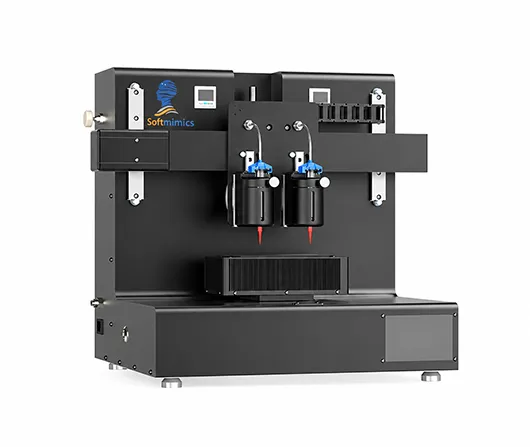
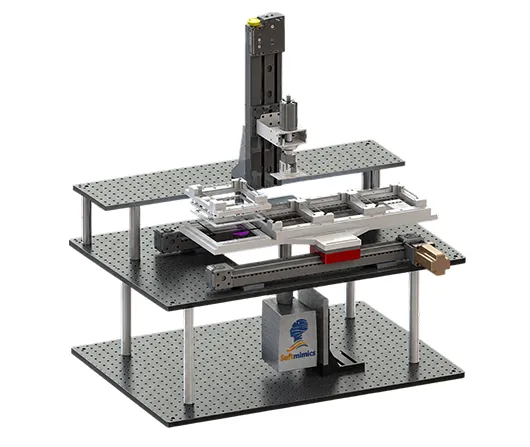
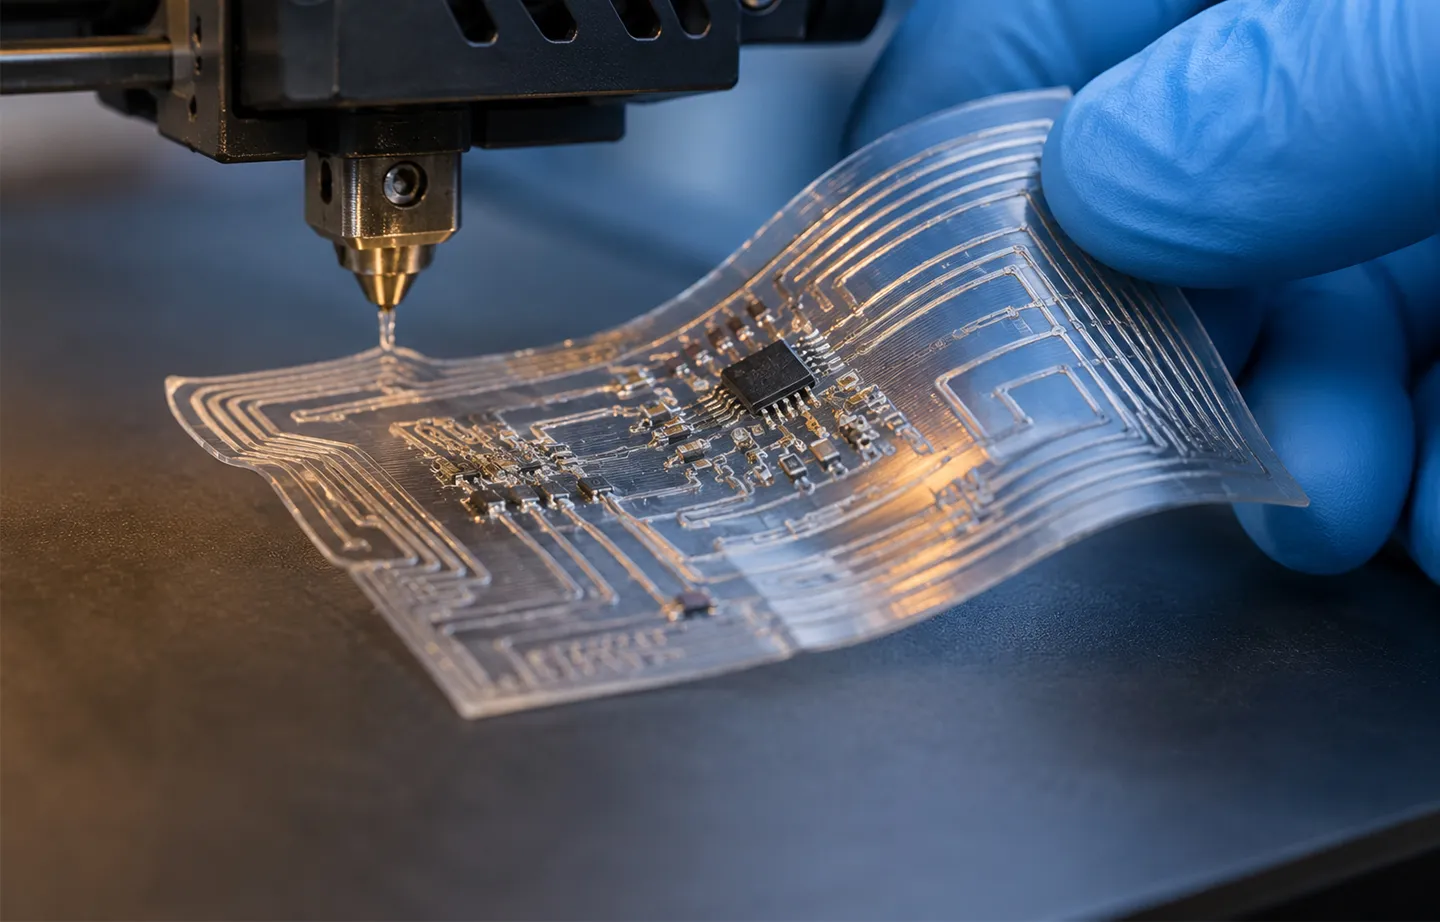
Искусственные мышцы — это новый класс технологий мягкой актуации, разработанный для воспроизведения поведения сокращения и растяжения биологических мышц. Эффективно преобразуя электрические, пневматические или другие источники энергии в механическое движение, они служат основным источником питания для биомиметических роботов и интеллектуальных систем следующего поколения. Благодаря 3D-печати из мягких материалов и оптимизированным структурным архитектурам искусственные мышцы обеспечивают быстрое время отклика и точное управление, поддерживая при этом скоординированную актуацию с несколькими степенями свободы (DOF).
Благодаря интеграции гибких сенсоров и интеллектуального управления искусственные мышцы эволюционируют из автономных приводов в единые системы «восприятие — актуация — управление», наделяя роботов реалистичной подвижностью и превосходной адаптивностью к окружающей среде. По сравнению с традиционными жёсткими приводами искусственные мышцы обладают значительными преимуществами — внутренней податливостью и высоким соотношением мощности к весу, что обеспечивает непрерывное, плавное движение в сложных условиях. Эта парадигма мягких структур гарантирует безопасность и надёжность при взаимодействии человека и робота или при работе с хрупкими объектами, что делает её основополагающей технологией для развития гибкой автоматизации.
 TY_CONTACT
 TY_QUOTE
 TY_ACCOUNT
 TY_CART

 English
 日本語
 한국어
 français
 Deutsch
 Español
 italiano
 русский
 português
 العربية