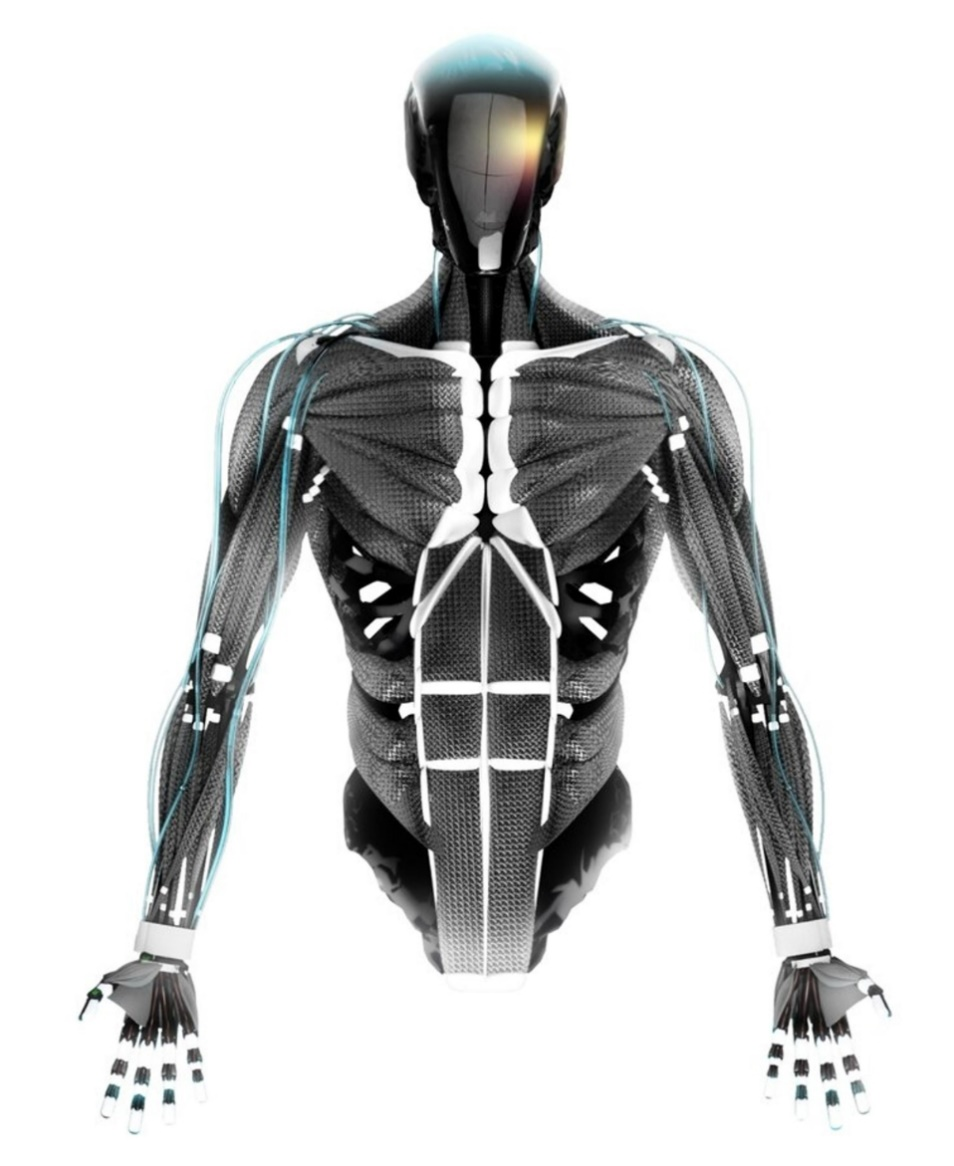
Биомиметические роботы представляют собой новое поколение интеллектуальных систем, которые имитируют структурные, локомоторные и сенсорные механизмы, встречающиеся в природе, для достижения превосходной адаптивности и взаимодействия. В отличие от традиционной жёсткой робототехники, биомиметические системы используют мягкие архитектуры и адаптивные модели поведения для обеспечения более безопасных, эффективных и гибких операций.
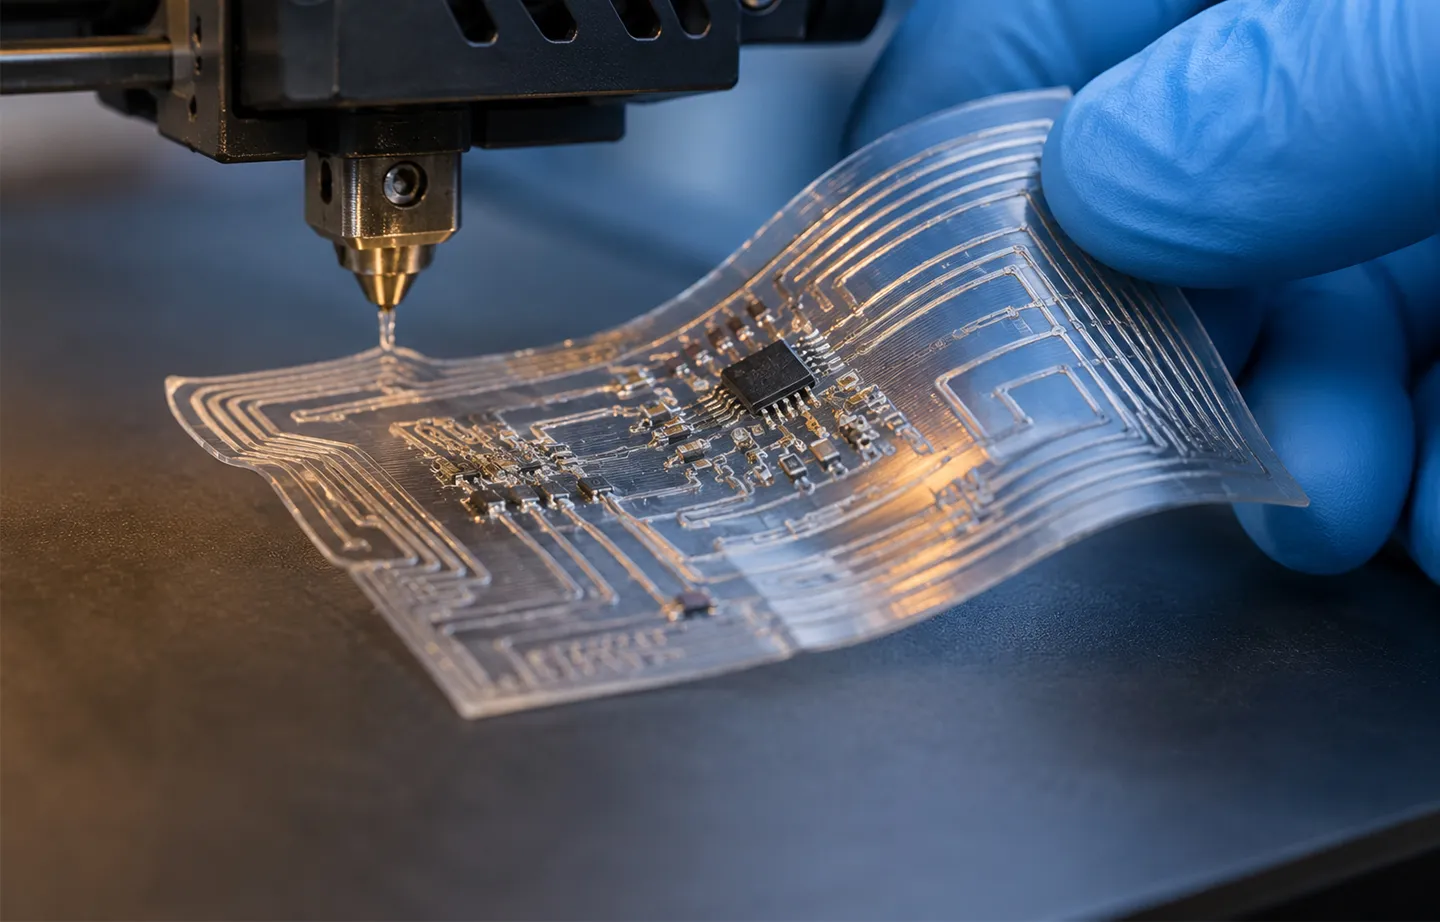
Оснащённые передовыми технологиями, такими как 3D-печать мягкими материалами, искусственные мышцы и гибкие датчики, эти роботы обеспечивают непрерывное движение с несколькими степенями свободы (DOF) и стабильное маневрирование в сложных условиях. Их интегрированная архитектура «Восприятие — Принятие решений — Исполнение» позволяет системе получать данные об окружающей среде в реальном времени и выполнять динамическую корректировку, что значительно повышает эффективность работы в неструктурированных сценах.
В настоящее время биомиметические роботы широко применяются в интеллектуальном производстве, пищевой промышленности, медицинской помощи, сервисной робототехнике и морских исследованиях. В частности, бионические рабочие органы, такие как мягкие захваты, становятся важнейшими компонентами автоматизированных линий для обработки хрупких и нерегулярных объектов. Тем временем четвероногие и человекоподобные биомиметические роботы демонстрируют огромный потенциал в сценариях инспекции, безопасности и взаимодействия «человек — робот» (HRI).
 TY_CONTACT
 TY_QUOTE
 TY_ACCOUNT
 TY_CART

 English
 日本語
 한국어
 français
 Deutsch
 Español
 italiano
 русский
 português
 العربية